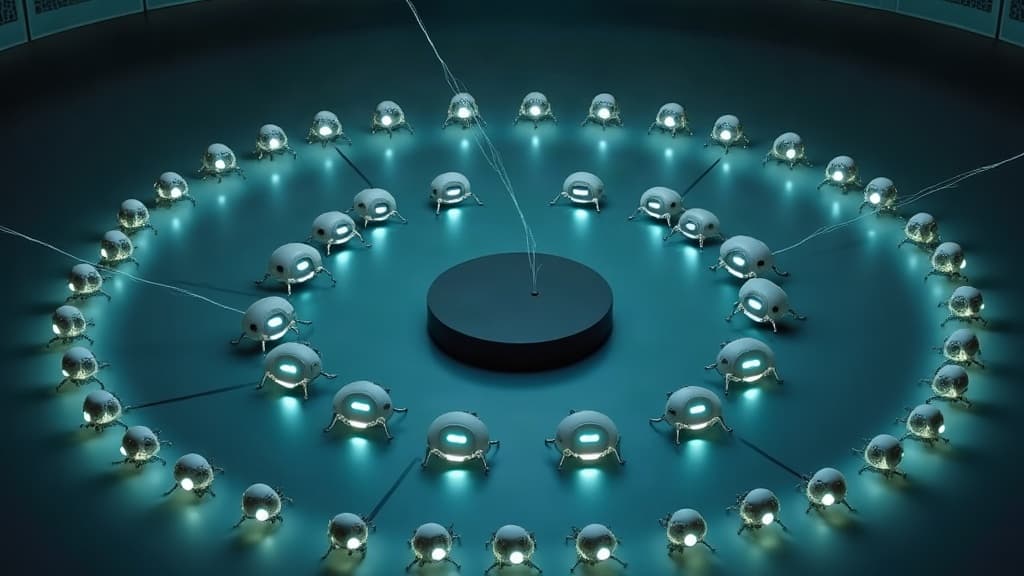
Żaden z dwudziestu pięciu robotów nie widzi ścian areny. Roboty nie mają kamer, GPS ani map, a sąsiadów zauważają tylko wtedy, gdy stoją najwyżej kilkanaście centymetrów dalej. Mimo to cała grupa potrafi rozpoznać, czy zamknięto ją w okrągłym basenie, czy w pierścieniu z wyspą pośrodku. W trzydziestu próbach roboty ani razu się nie pomyliły.
Ten pozorny paradoks opisali w „Science Robotics” badacze z Sorbonne Université, Université Paris Cité, francuskiego CNRS i Uniwersytetu Tokijskiego. Metodę nazwali spektralną robotyką roju. Pomysł wziął się z pytania, które sześćdziesiąt lat temu zadał matematyk urodzony w Krzemieńcu i wykształcony we Lwowie: czy da się usłyszeć kształt bębna?
Ślepcy i słoń
Opisując projekt, pierwszy autor pracy Leo Cazenille sięga po starą przypowieść o niewidomych i słoniu. Każdy z nich dotyka innej części zwierzęcia – jeden trąby, drugi nogi, trzeci ucha – więc żaden nie zgadnie, jak wygląda całość. Z robotami roju jest podobnie. Każdy wie tylko tyle, ile powiedzą mu najbliżsi sąsiedzi. Nie zna własnego położenia, nie ma pamięci ani mocy obliczeniowej, żeby zbudować mapę, i nie może zapytać centralnego komputera, bo takiego komputera w eksperymencie po prostu nie ma.
Właśnie dlatego roje robotów mają dziś kłopot z zadaniami, które wymagają spojrzenia na całość. Duże roboty radzą sobie z tym inaczej: lidar, kamery i algorytm SLAM, czyli jednoczesne budowanie mapy i ustalanie własnego położenia na niej. Taki zestaw kosztuje jednak tyle, że nikt nie wyposaży w niego setek maleńkich maszyn. Rój ma inną przewagę – jest tani, liczny i odporny na awarie pojedynczych maszyn. Płaci za to tym, że jego członkowie są prawie ślepi.
Pytanie Marka Kaca
W 1966 roku Mark Kac opublikował w „The American Mathematical Monthly” artykuł o przekornym tytule „Can One Hear the Shape of a Drum?”. Kac urodził się w 1914 roku w Krzemieńcu, doktorat obronił we Lwowie u Hugona Steinhausa, a w 1938 roku wyjechał do Stanów Zjednoczonych. Jego pytanie było proste. Membrana bębna drga z określonymi częstotliwościami, które zależą od jej kształtu. Czy znając wyłącznie te częstotliwości, czyli widmo dźwięku, można odtworzyć kształt membrany?
Matematycy odpowiadali na to pytanie przez ćwierć wieku. W 1992 roku Carolyn Gordon, David Webb i Scott Wolpert pokazali dwa różne wielokąty, które brzmią identycznie. Odpowiedź jest więc taka: nie zawsze. W praktyce widmo zdradza jednak bardzo dużo – pole powierzchni, długość brzegu, liczbę dziur. Na tej obserwacji opiera się cała dziedzina zwana spektralną analizą kształtu.
Francusko-japoński zespół przeniósł to pytanie z bębna na rój. Roboty nie wydają dźwięków i nie ma tu żadnej membrany. Jest za to sieć połączeń: kto z kim może wymienić wiadomość. Taka sieć również ma widmo, a ono także zależy od kształtu przestrzeni, w której rozproszyły się roboty.
Ciepło, którego nie ma
Najprościej wyobrazić sobie metodę jako rozchodzenie się ciepła. Każdy robot przechowuje jedną liczbę – autorzy nazywają ją wirtualną temperaturą. Na początku część robotów losuje wartość dodatnią, a część ujemną. Potem każdy co chwilę wymienia tę liczbę z sąsiadami i przesuwa ją w stronę ich średniej, tak jak ciepła płyta oddaje ciepło chłodniejszej obok.
Po pewnym czasie różnice się wyrównują. Tempo tego wyrównywania zależy od geometrii. W dysku informacja płynie swobodnie we wszystkich kierunkach. W pierścieniu musi okrążać środkową wyspę, a w ciasnych przejściach tworzą się wąskie gardła. Według autorów w dysku informacja rozchodzi się mniej więcej dziesięć razy szybciej niż w pierścieniu o tej samej powierzchni.
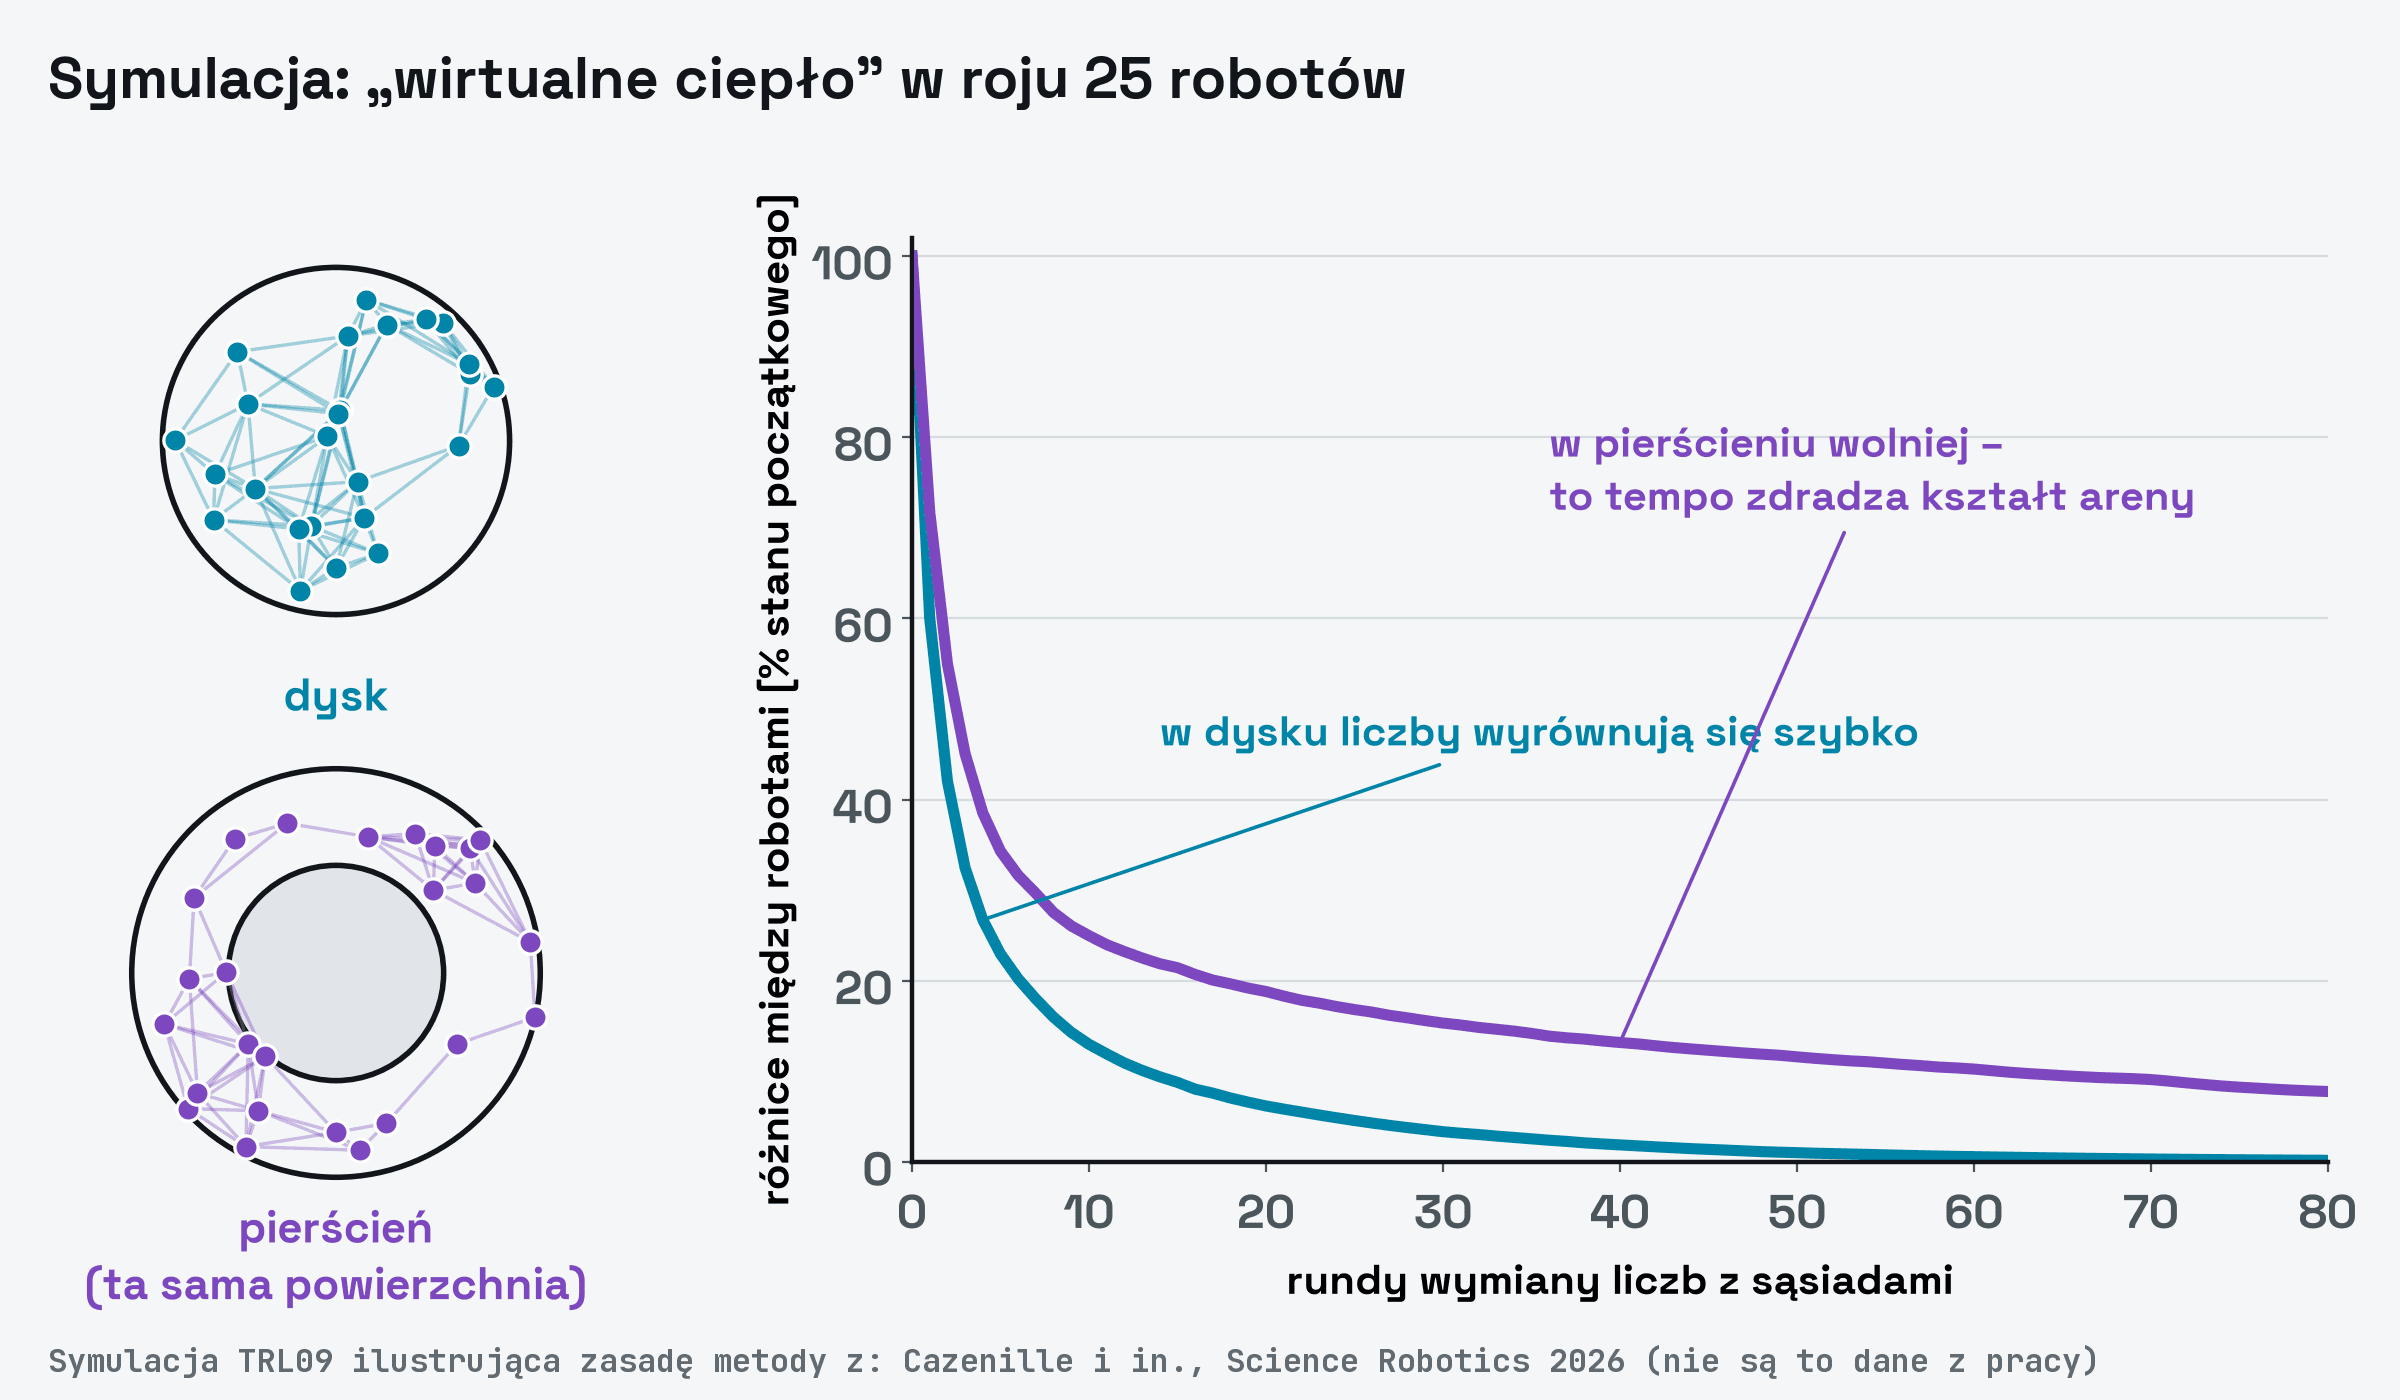
Rys. 1. Symulacja TRL09: po 25 robotów w dysku i w pierścieniu o tej samej powierzchni wymienia liczby z sąsiadami. W pierścieniu różnice między robotami maleją wolniej i to tempo zdradza kształt areny. Ilustracja zasady metody z: Cazenille i in., Science Robotics 2026; nie są to dane z pracy.
Każdy robot obserwuje tylko własną liczbę i mierzy, jak szybko maleją jej wahania. Z tego spadku oblicza jedną wartość, którą matematycy oznaczają jako λ₂ i nazywają drugą wartością własną laplasjanu albo spójnością algebraiczną grafu. To właśnie ta liczba jest odpowiednikiem podstawowego tonu bębna. Później roboty uśredniają szacunki z sąsiadami, aż cała grupa dojdzie do jednej wartości. Na koniec każdy porównuje ją z krótką listą znanych kształtów i zapala diodę w odpowiednim kolorze: turkusową dla dysku, fioletową dla pierścienia.
Między kolejnymi rundami roboty przez chwilę wędrują losowo. Zmieniają wtedy sąsiadów, a powtórzony pomiar daje coraz pewniejszy wynik. Cała procedura wymaga tylko krótkich wiadomości i prostych rachunków, z którymi poradzi sobie skromny procesor.
Sto procent i siedemdziesiąt trzy
Badacze najpierw sprawdzili metodę matematycznie i w symulacjach. Wirtualne roje liczyły od 50 do 500 robotów i trafiały do siedmiu aren o różnych kształtach. Przy dobrze dobranych parametrach symulowane roboty rozpoznały wszystkie siedem kształtów bez błędu, a w nieco gorszych warunkach – w 86 proc. przypadków.
Przy okazji autorzy znaleźli prostą regułę. Liczba robotów i zasięg ich komunikacji muszą do siebie pasować. Jeśli robotów jest za mało albo słyszą się na zbyt krótki dystans, sieć rozpada się na osobne wyspy, które nie wymieniają informacji. Jeśli jest ich za dużo albo słyszą się za daleko, każdy rozmawia ze wszystkimi i wszystkie areny zaczynają wyglądać podobnie. Optymalny zakres opisuje jedna zależność między liczbą robotów, zasięgiem i powierzchnią areny. Gdy robot ma średnio więcej niż 25 sąsiadów, algorytm przestaje się zbiegać.
Potem przyszedł czas na prawdziwe maszyny. Zespół użył dwóch platform. Kilobot to robot niewiele większy od monety, od dziesięciu lat popularny w laboratoriach robotyki roju – to właśnie z 1024 takich maszyn zespół z Harvardu układał w 2014 roku kształty. Kilobot porozumiewa się z sąsiadami na odległość do 85 mm i wysyła najwyżej dwie krótkie wiadomości na sekundę. Pogobot to nowsza konstrukcja z laboratorium ISIR na Sorbonie: robot o średnicy około 6 cm, który porusza się dzięki wibracjom, komunikuje się w podczerwieni do 135 mm i wysyła nawet 120 wiadomości na sekundę. Twórcy szacują koszt jednej sztuki na około 250 euro, a cały projekt jest otwarty.
Oba roje liczyły po 25 robotów i miały odróżnić dysk od pierścienia. Pogoboty zrobiły to w 30 próbach na 30. Kilobotom udało się w 22 próbach na 30, czyli w 73 proc. Różnica wynika głównie z szybkości łączności: jedna runda zajęła Pogobotom około 5 minut, a Kilobotom blisko 80. W dodatkowym teście z trzecią areną, trójkątną, Pogoboty rozpoznały kształt w 93 proc. prób.
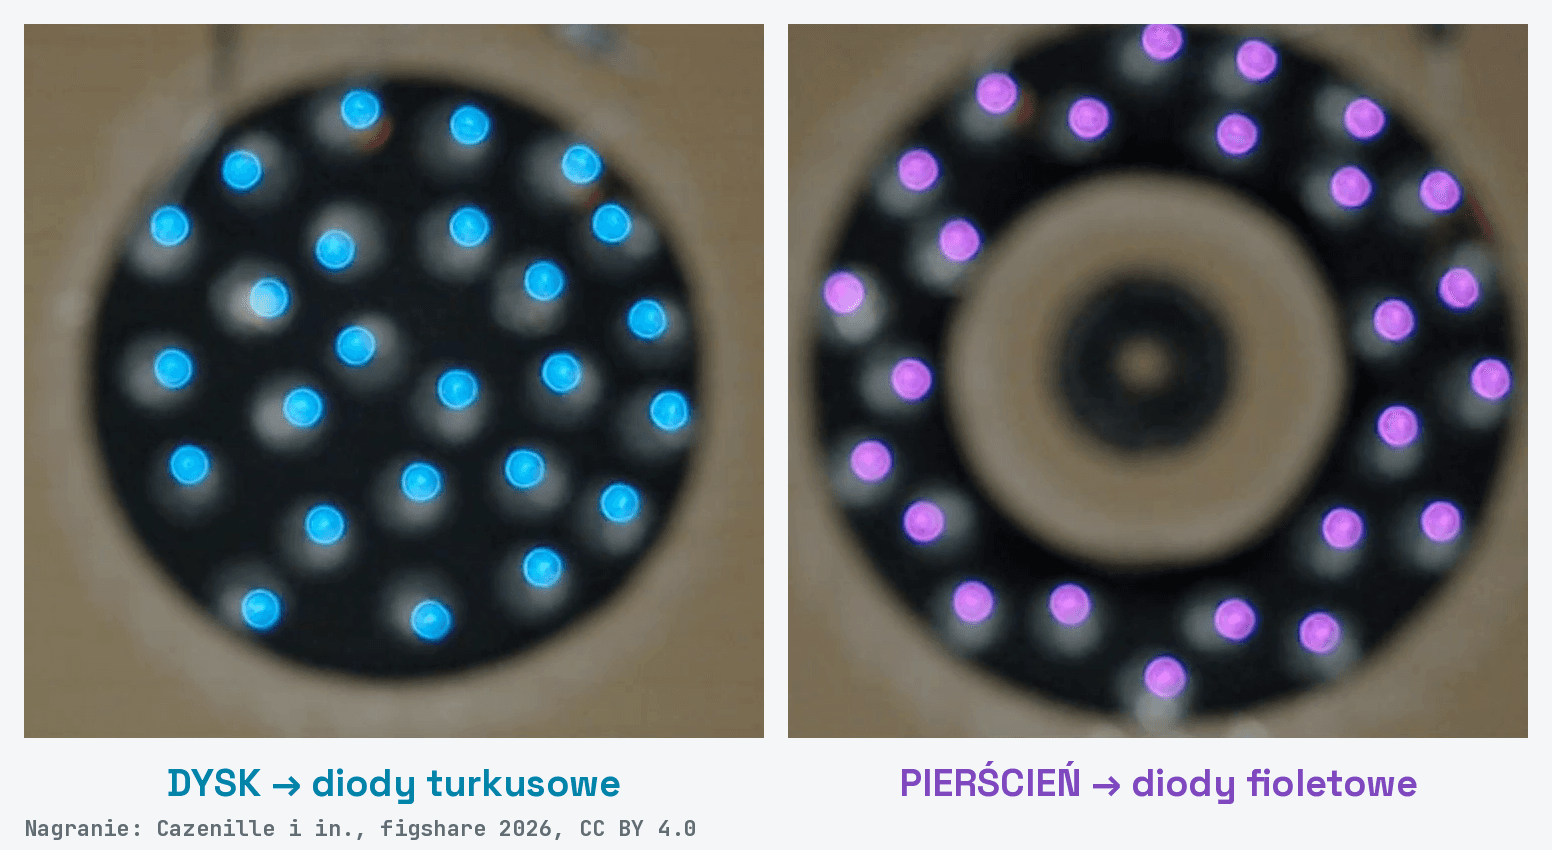
Rys. 2. Prawdziwy eksperyment z 25 Pogobotami. Po pomiarze roboty w dysku zapalają turkusowe diody, a w pierścieniu fioletowe. Kadry z nagrania: Cazenille i in., figshare 2026, CC BY 4.0.
Rozwiązanie paradoksu
Jak to możliwe, że grupa ślepych maszyn widzi coś, czego nie widzi żadna z nich? Odpowiedź jest mniej tajemnicza, niż się wydaje. Kształt areny nie jest zapisany w żadnym pojedynczym robocie. Jest zapisany w sieci połączeń między nimi.
Gdy roboty rozproszą się równomiernie, ich sieć przyjmuje kształt pomieszczenia: w pierścieniu też tworzy pierścień, a w dysku – dysk. Wirtualne ciepło płynie po tej sieci i nie może jej opuścić, więc tempo, w jakim się wyrównuje, zdradza coś o całości. Każdy robot mierzy to tempo u siebie, ale ponieważ wszystkie są połączone, każdy mierzy w istocie to samo. Cazenille mówi, że sieć komunikacji roju działa jak zbiorowy czujnik.
Rój nie widzi więc ścian, tylko sam staje się instrumentem – trochę jak bęben, który słucha samego siebie.
Czego metoda jeszcze nie umie
Autorzy sami podkreślają, że to pierwszy pokaz, a nie gotowe rozwiązanie. Roboty nie rysują mapy pomieszczenia. Wybierają jedną odpowiedź z krótkiej listy kształtów, które znają zawczasu. Jedna liczba, λ₂, mówi głównie o spójności sieci i o wąskich gardłach. Do rozpoznawania dowolnych kształtów trzeba będzie szacować więcej wartości z widma, a to wymaga dokładniejszych obliczeń na bardzo słabym sprzęcie.
Jest też ograniczenie, które sięga samego Kaca. Skoro istnieją różne bębny o identycznym brzmieniu, istnieją też różne areny o tym samym widmie. Autorzy zauważają, że ruch robotów między rundami lekko zmienia sieć połączeń i może zmniejszać ryzyko pomyłki, ale problemu nie usuwa.
W eksperymentach roboty na czas pomiaru zatrzymywały się. Kolejnym krokiem ma być liczenie widma w ruchu, gdy sieć połączeń stale się zmienia. Wyniki okazały się też wrażliwe na ustawienia. Gdy w jednym z testów roboty pamiętały wiadomości od sąsiadów za krótko albo za długo, trafność spadła ze 100 do 31 proc. Kłopot sprawiają również rozsynchronizowane zegary robotów.
Zespół chce teraz testować różne roje w bardziej złożonych pomieszczeniach i sprawdzić, czy ta sama sztuczka pozwoli wykrywać granice, wnęki i puste przestrzenie wewnątrz roju. W dłuższej perspektywie rój miałby nie tylko rozpoznawać otoczenie, ale też na nie reagować, na przykład zmieniając formację.
Gdzie mogłoby się to przydać
Do produktu jest stąd daleko. Praca odpowiada drugiemu, najwyżej trzeciemu poziomowi gotowości technologicznej: jest mechanizm, jest dowód działania w laboratorium, ale w arenach o powierzchni około 0,15 m², czyli niewiele większych od arkusza A3. Sama idea odpowiada jednak na prawdziwą potrzebę.
Tam, gdzie kamera nic nie widzi, a sygnał satelitarny nie dociera, małe roboty muszą polegać na sobie nawzajem. Chodzi o rury i kanały, zbiorniki, wnętrza maszyn, gruzowiska po katastrofach budowlanych, a w bardziej odległej przyszłości – o naczynia krwionośne, do których próbuje się wprowadzać mikroroboty. W takich miejscach każdy dodatkowy czujnik oznacza większą masę, wyższą cenę i większe zużycie energii. Metoda, która wyciąga informację z samej łączności, nie dokłada sprzętu. Wykorzystuje coś, co rój i tak musi mieć.
Na razie to wizja, nie zastosowanie. Autorzy pracy nie testowali robotów w rurach ani w ruinach. Pokazali coś skromniejszego i bardziej podstawowego: rój bardzo prostych maszyn może samodzielnie policzyć wielkość, którą dotąd liczyło się centralnie, z pełną wiedzą o całej sieci.
Polski ślad i polska stawka
Polski czytelnik może tu zauważyć dwa wątki. Pierwszy to historia. Pytanie, od którego zaczyna się praca w „Science Robotics”, wyrosło z tradycji lwowskiej szkoły matematycznej. Kac uczył się u Steinhausa, który razem ze Stefanem Banachem stworzył jedno z najważniejszych środowisk matematycznych międzywojennej Europy.
Drugi wątek dotyczy przyszłości. Polska ma silne zaplecze w robotyce mobilnej – od uczelnianych zespołów budujących łaziki marsjańskie po warszawski instytut Łukasiewicz – PIAP, który od lat konstruuje roboty dla służb ratunkowych i saperów. Roje tanich maszyn to obszar, w którym nie trzeba mieć fabryki półprzewodników, żeby mieć coś do powiedzenia. Wystarczy matematyka, oprogramowanie i otwarty sprzęt w rodzaju Pogobota. Kto zacznie eksperymentować już dziś, póki metoda jest świeża, może mieć wpływ na to, w którą stronę się rozwinie.
Rój, który słyszy kształt pomieszczenia, nie wyjedzie jutro z laboratorium. Pokazuje jednak, że prostota pojedynczych robotów nie musi ograniczać tego, co potrafią razem.
Bibliografia
- Cazenille L., Lobato-Dauzier N., Loi A., Macabre L., Ito M., Marchal O., Kim S.-H., Aubert-Kato N., Bredeche N., Genot A. J. Hearing the shape of an arena with spectral swarm robotics. Science Robotics 11(119), eadr9578 (2026). DOI: 10.1126/scirobotics.adr9578
- Cazenille L. i in. Hearing the shape of an arena with spectral swarm robotics (wersja autorska). arXiv:2403.17147v2 (2026). arxiv.org/abs/2403.17147
- Pogobot: an Open-Source, Low-Cost Robot for Swarm Robotics and Programmable Active Matter. arXiv:2504.08686 (2025). arxiv.org/abs/2504.08686
- Rubenstein M., Cornejo A., Nagpal R. Programmable self-assembly in a thousand-robot swarm. Science 345, 795–799 (2014). DOI: 10.1126/science.1254295
- Kac M. Can One Hear the Shape of a Drum? The American Mathematical Monthly 73, 1–23 (1966). DOI: 10.1080/00029890.1966.11970915
- Gordon C., Webb D., Wolpert S. One cannot hear the shape of a drum. Bulletin of the American Mathematical Society 27, 134–138 (1992). DOI: 10.1090/S0273-0979-1992-00289-6
- Fadelli I. Robots recognize the shape of an arena by messaging each other. Tech Xplore, 14.11.2026. techxplore.com
Komentarze· 0
Brak komentarzy. Dodaj pierwszy.