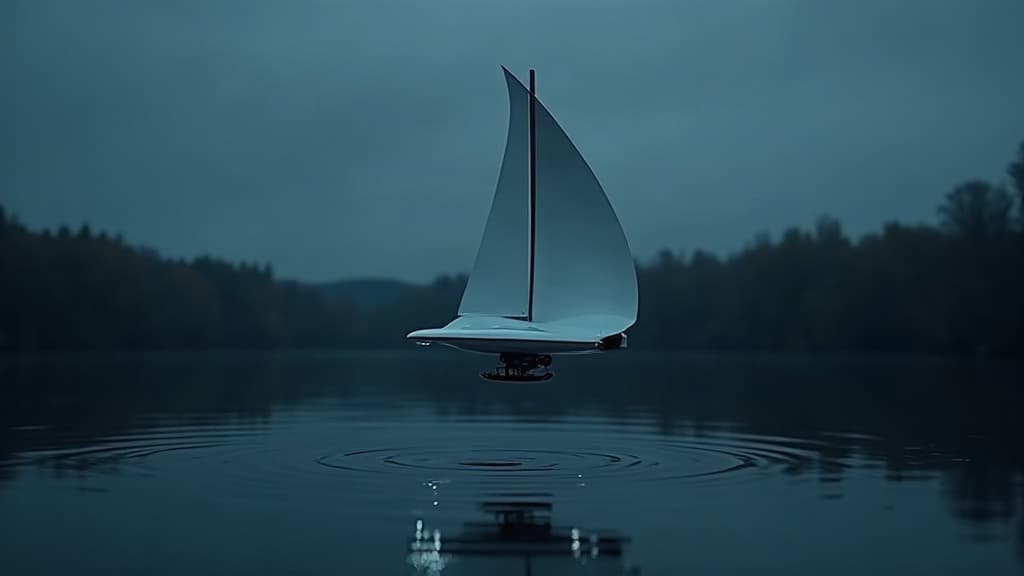
Robot z Singapuru spada z nieba jak nasiono klonu i odpływa jak żaglówka
Dron wisi 150 metrów nad zbiornikiem wody w Singapurze. Pod nim, na lince, kołysze się coś, co wygląda jak zabawkowa żaglówka z dwoma sztywnymi żaglami. Operator wysyła sygnał radiowy, zaczep się otwiera i łódka spada. Nie ma spadochronu, nie ma śmigieł. Po mniej więcej dwudziestu sekundach unosi się na wodzie, prostuje się sama i odpływa, popychana wiatrem.
Tak wygląda test robota ALBATROSS, który zespół z Singapurskiego Uniwersytetu Technologii i Projektowania (SUTD) opisał 30 września 2026 roku w czasopiśmie Science Robotics. Nazwa to skrót od angielskiego opisu: lądownik z powietrza, który pływa, wiruje przy opadaniu i niesie czujniki. Pomysł jest prosty do opowiedzenia: te same skrzydła najpierw hamują upadek, a potem służą jako żagle.
Poniżej rozpisujemy jeden zrzut minuta po minucie, bo w tej kolejności najlepiej widać, co tu jest nowego, a co wciąż jest tylko prototypem.
Zanim zacznie się zegar: po co zrzucać łódkę z nieba
Odległe wody trudno obserwować. Statek płynie do celu godzinami albo dniami. Samolot dotrze szybko, ale nie zostanie na miejscu na długo. Boje i autonomiczne łodzie, takie jak komercyjne Saildrone czy Sailbuoy, potrafią pływać tygodniami, ale autorzy pracy zwracają uwagę, że są stosunkowo duże i drogie, a na miejsce trzeba je dowieźć z brzegu albo ze statku.
Zespół profesora Foonga Shaohui chciał połączyć oba światy. „Chcieliśmy wziąć szybkość zrzutu z powietrza, żeby dotrzeć na odległe wody, i wytrzymałość żaglówki, żeby zostać tam na długo” – mówi naukowiec w komunikacie uczelni. Pierwszym autorem jest dr Shane Kyi Hla Win z Temasek Laboratories przy SUTD.
Grupa nie zaczynała od zera. Od lat buduje latające roboty wzorowane na nasionach klonu, które spadają, wirując jak mały wirnik. Wcześniejszą wersję takiego robota, z jednym silnikiem, który potrafił też nurkować, opisała w 2022 roku w IEEE Transactions on Robotics. ALBATROSS przenosi ten pomysł nad wodę.
Sekunda zero: 150 metrów nad wodą
W próbach zrzutowych użyto mniejszej wersji robota, nazwanej przez autorów wariantem S. Podnosił go duży dron, zawieszony na lince przyczepionej do kilu. Dlatego w chwili zwolnienia łódka wisi do góry nogami.
Konstrukcja jest celowo skromna. Kadłub wydrukowano w drukarce 3D w jednym kawałku, ze ściankami grubości jednego milimetra. Około 70 procent jego wnętrza wypełnia pianka, która trzyma łódkę na powierzchni nawet wtedy, gdy przy uderzeniu pojawią się małe pęknięcia. Pod kadłubem biegnie płaski kil z pręta węglowego zakończony ciężarkiem. Ten ciężarek odpowiada aż za 35 procent masy całego robota, a w przyszłości ma go zastąpić bateria albo cięższy czujnik.
Nad kadłubem stoją dwa sztywne żagle. Większy, główny, obraca się swobodnie na osi. Jego kąt ustawia mała klapka na tylnym wysięgniku, więc żagiel sam trzyma stały kąt do wiatru i nie potrzebuje mocnego silnika. Mniejszy, przedni, porusza serwomechanizm.
Cały robot ma tylko trzy silniczki: jeden przy klapce, jeden przy przednim żaglu i jeden przy sterze. Do nawigacji wystarczają trzy czujniki: GPS, kompas w kadłubie i kompas w głównym żaglu. Według uczelni inne roboty, które łączą lot z pływaniem, potrzebują sześciu do ośmiu napędów i więcej czujników.
Sekundy 0–3: upadek
Po zwolnieniu zaczepu łódka koziołkuje i przyspiesza. W pomiarach z pokładowego czujnika ruchu prędkość opadania dochodziła do 11,3 metra na sekundę. Gdy powietrze zaczyna opływać skrzydła, pojawia się siła nośna, a robot zaczyna wirować. Według autorów ta faza trwała w próbach zwykle około trzech sekund.
Symulacje pokazały, że robot wchodzi w wirowanie bez względu na to, w jakim położeniu go wypuścimy. Zespół sprawdził w komputerze każde możliwe ustawienie początkowe i za każdym razem łódka zaczynała się kręcić, zwykle w ciągu kilku sekund.
Sekundy 3–20: wirowanie jak nasiono klonu
Potem robot spada już spokojnie. Kręci się z prędkością 2,75 obrotu na sekundę i opada ze stałą prędkością około 7,4 metra na sekundę. Z prostego rachunku wynika, że cały lot ze 150 metrów trwa mniej więcej dwadzieścia sekund. To nasze przybliżenie, nie liczba z pracy.
W tej fazie przedni żagiel stoi nieruchomo i działa jak stabilizator. Wirujące skrzydła robią to samo, co spadochron, ale bez dodatkowego materiału, linek i mechanizmu otwierania.
Ile to daje? Autorzy policzyli, co by się stało z podobną łódką, która nie wiruje. Spadałaby kilem w dół i rozpędziłaby się do około 31 metrów na sekundę. W wodę uderzyłaby z energią około 18,5 razy większą niż robot, który wiruje. Dla kadłuba o milimetrowych ściankach to różnica między pływaniem a stratą sprzętu.
Badacze wykonali trzy zrzuty z pełnym zapisem danych ze 150 metrów i kilka kolejnych z 60 metrów. W jednym z nich w środku przesunęła się bateria. Robot nadal wirował, ale opadał szybciej i obracał się wolniej. Ten drobny wypadek dobrze pokazuje słaby punkt całego pomysłu: wirowanie zależy od tego, gdzie leży środek ciężkości.
Sekunda 21: woda
Przy uderzeniu czujnik zarejestrował szczytowe hamowanie rzędu 18,5 metra na sekundę do kwadratu, czyli niecałe dwa razy więcej niż przyspieszenie ziemskie. Między kadłubem a ciężkim kilem jest miękka przekładka z elastycznego tworzywa, która tłumi wstrząs.
W mniej niż sekundę robot sam staje pionowo. Nie potrzebuje do tego żadnego silnika. Ciężki kil leży bardzo nisko, dużo poniżej punktu, w którym działa wypór wody. Dzięki temu łódka zawsze wraca do pionu, nawet po wywrotce. Autorzy podają, że moment prostujący jest w szczycie 15,4 razy większy niż w typowym układzie żaglówki.
Pierwsze sekundy na wodzie: z lotnika w żaglówkę
Komputer pokładowy sam rozpoznaje, że lot się skończył. Wysokość z barometru przestaje się zmieniać, a kompas przestaje szybko wirować. Wtedy robot przełącza się w tryb żaglówki i płynie do pierwszego punktu trasy.
W tym miejscu zaczyna się druga połowa pracy. Zespół przetestował w tunelu aerodynamicznym siedem rodzajów żagli, od płaskiej płytki z pianki po żagiel inspirowany wikińskim. Wygrał klasyczny symetryczny profil z dodatkowym paskiem pianki, który poprawia opływ przy słabym wietrze.
Słaby wiatr okazał się zresztą głównym kłopotem. Na zbiornikach w Singapurze bywały długie okresy flauty. Badacze dodali więc robotowi drugi sposób poruszania się. Ster macha na boki jak płetwa ogonowa ryby. Jego przednia część jest sztywna, a tylna to cienka, giętka płytka z włókna węglowego. Sam ster pcha łódkę z prędkością 0,38 metra na sekundę i zużywa przy tym średnio 2,7 wata.
Godziny 0–3: rejs po zbiorniku
Mała wersja okazała się kłopotliwa na wodzie. Gorzej radziła sobie z falą i pod wiatr, czasem nabierała wody, a łączność z brzegiem wymagała łódki pomocniczej. Do testów żeglowania zbudowano więc wariant L. Ma ten sam kształt i układ, ale jest o połowę większy.
Ten większy robot pływał po dwóch zbiornikach w Singapurze, Bedok i Pandan. W jednym z testów opłynął trasę w kształcie ośmiokąta, więc musiał płynąć z wiatrem, w poprzek i pod wiatr. Pod wiatr robił zwroty co 50 sekund i utrzymywał kurs pod kątem około 55 stopni do wiatru. Przy ciasnych zwrotach pomagał sobie machającym sterem.
Najwyższa prędkość w pracy to 0,82 metra na sekundę, czyli około trzech kilometrów na godzinę. W komunikacie uczelni pada liczba „nieco poniżej 1 km/h”, co nie zgadza się z danymi z artykułu. Trzymamy się artykułu.
Najważniejsza liczba dotyczy energii. Robot pobierał średnio 3,98 wata, a w szczycie, przy zwrocie z mocnym machaniem sterem, 7,97 wata. Zużycie było podobne przy żegludze z wiatrem i pod wiatr. To znaczy, że napęd sterem pracował tylko przy manewrach, a resztę robił wiatr.
W najdłuższym opisanym rejsie robot pływał samodzielnie około trzech godzin. Przez cały czas mierzył wilgotność, strumień ciepła między wodą a powietrzem i kierunek wiatru. Pod koniec w głównej baterii zostało 50 procent energii, a w baterii żagla 70 procent. Obie baterie to małe akumulatory litowo-polimerowe o pojemności 450 miliamperogodzin.
Zespół sprawdził też sterowanie wyuczone przez sztuczną inteligencję, wytrenowane w symulacji. W próbach na wodzie dało nieco płynniejsze manewry, ale nie okazało się lepsze od zwykłego sterownika opartego na zasadach żeglarstwa. Autorzy opisują je tylko w materiałach dodatkowych.
Za kilka lat: tygodnie na otwartym morzu
Według komunikatu uczelni docelowo takie platformy mają zostawać na wodzie tygodniami. To jednak plan, a nie wynik. W pracy najdłuższy rejs trwał trzy godziny, na osłoniętym zbiorniku.
Autorzy sami wyliczają ograniczenia. Prototypy zbudowano szybko, z myślą o sprawdzeniu pomysłu. Są za małe i za lekkie na silne prądy, wiatr i wysoką falę. Wirowanie jest wrażliwe na przesunięcia środka ciężkości. Zrzut z wirowaniem sprawdzono przy wietrze do 4 metrów na sekundę. Przy silniejszym robot powinien pozostać stabilny, ale trudniej będzie nim kierować.
Następny krok to według profesora Foonga wytrzymalsza konstrukcja, materiały odporne na korozję i większy rozmiar, który pomieści czujniki klasy oceanicznej. Symulacje sugerują, że robota można powiększyć mniej więcej dwukrotnie bez utraty wirowania. Komunikat wspomina też o czujnikach podwodnych i sonarze w kolejnych wersjach.
Jest też mocna strona, którą autorzy podkreślają w porównaniu z innymi robotami, które latają i pływają. Te konstrukcje muszą latać, więc ładunek to u nich szacunkowo poniżej 5 procent masy. ALBATROSS nie lata po lądowaniu, ale dzięki temu ładunek może sięgnąć około 35 procent masy, czyli tyle, ile dziś waży ciężarek w kilu. Zasięg zrzutu zależy tylko od samolotu albo drona, który go przywiezie.
Co z tego może mieć Polska
Bałtyk to płytkie, zamknięte morze, które latem regularnie zakwita sinicami. Polska buduje na nim pierwsze morskie farmy wiatrowe. Pamiętamy też katastrofę na Odrze z 2022 roku, która pokazała, jak ważne są szybkie pomiary w wielu miejscach naraz.
Lekkie, tanie platformy, które da się zrzucić z drona w rejon zakwitu, wycieku albo budowy na morzu, mogłyby uzupełniać boje i rejsy statków badawczych. To pomysł do sprawdzenia, a nie gotowe narzędzie. ALBATROSS mierzy dziś głównie powietrze tuż nad wodą. Czujniki samej wody to dopiero zapowiedź.
Projekt jest też ciekawy dla krajowych firm dronowych i dla uczelni, które budują łodzie autonomiczne. Wszystkie elementy robota są proste: druk 3D, pianka, pręt węglowy, popularne mikrokontrolery i serwa. Autorzy udostępniają rękopis pracy na stronie projektu.
Werdykt na dziś
ALBATROSS to dowód słuszności koncepcji, czyli poziom gotowości technologicznej TRL 4: działający prototyp sprawdzony w warunkach polowych, ale na osłoniętych wodach. Najcenniejsza jest tu nie żaglówka i nie dron, tylko zasada projektowania. Jedna część robi dwie rzeczy, a fizyka wykonuje pracę, którą zwykle zlecamy silnikom. Skrzydło spowalnia upadek, a potem łapie wiatr. Ciężarek pomaga wirować, a potem prostuje łódkę.
To, czy taka łódka przetrwa sztorm na Bałtyku, pokażą dopiero kolejne wersje.
Bibliografia
- Win S.K.H., Sufiyan D., Suhadi B.L., Win L.S.T., Cai X., Ang W.J., Foong S. ALBATROSS: A bioinspired, aerially deployable, autonomous sailing sensor platform. Science Robotics 11 (118) (2026). DOI: 10.1126/scirobotics.aed1423
- Win S.K.H., Win L.S.T., Sufiyan D., Soh G.S., Foong S. An Agile Samara-Inspired Single-Actuator Aerial Robot Capable of Autorotation and Diving. IEEE Transactions on Robotics 38 (2022). DOI: 10.1109/TRO.2021.3091275
- Farinha A., Romanello L., Zufferey R., Lawson J., Armanini S.F., Kovac M. SailMAV: Water-Surface Locomotion and Biodiversity Monitoring. IEEE Transactions on Field Robotics 2 (2025). DOI: 10.1109/TFR.2025.3547309
- Singapore University of Technology and Design. SUTD researchers develop robot that falls like a maple seed and sails like a boat (komunikat prasowy, 30.09.2026).
- Win S.K.H. ALBATROSS – strona projektu z rękopisem pracy (2026).
Komentarze· 0
Brak komentarzy. Dodaj pierwszy.