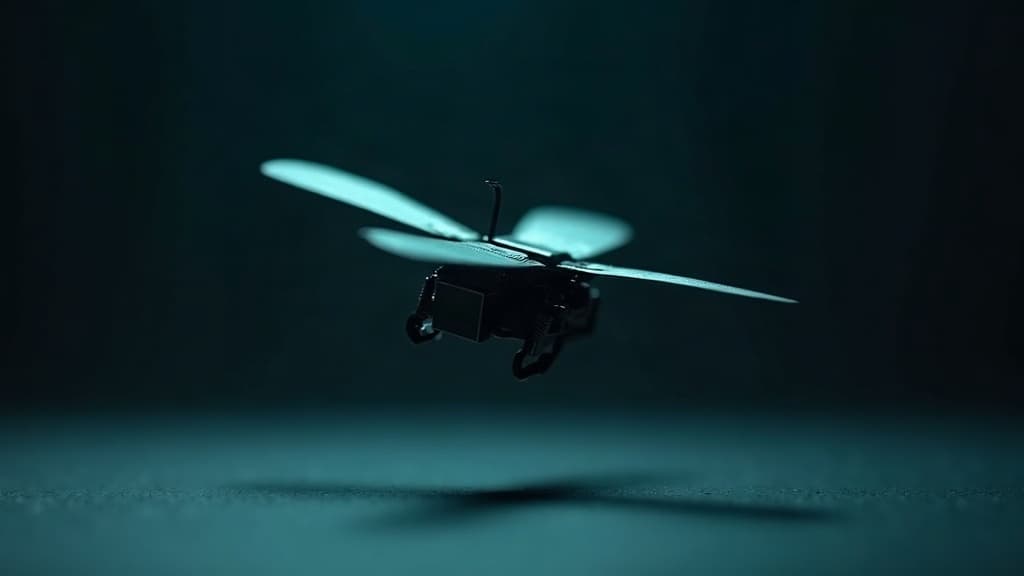
Robot lżejszy od spinacza robi dziesięć salt w jedenaście sekund
Inżynier: mózg sterowania jest mniejszy niż spinacz, a robot i tak robi salta pod wiatrem
Owady latają inaczej niż drony. Hamują w powietrzu. Rzucają się w bok. Przewracają się przez głowę i dalej trzymają kurs mimo podmuchu. Do niedawna roboty wielkości owada potrafiły głównie trzymać się gładkiego, spokojnego toru. Przyspieszenia były małe. Manewry były ostrożne. To nie wina skrzydeł. Skrzydła dało się poprawić. Wąskim gardłem był „mózg” sterowania. To algorytm, który na bieżąco liczy, gdzie jest robot i co ma zrobić w następnym ułamku sekundy.
Zespół z MIT opisał w Science Advances układ sterowania, który ten dystans wyraźnie skraca. Maszyna waży 750 miligramów. Miękkie sztuczne mięśnie napędzają większe skrzydła. Na tym sprzęcie działa sieć neuronowa. Wytrenowano ją na eksperckim algorytmie, który planuje sterowanie predykcyjne z korytarzem niepewności. Liczby z abstraktu: przy gwałtownym rzucie w bok robot osiąga 197 cm/s i przyspieszenie 11,7 m/s². To odpowiednio o 447% i o 255% lepiej niż wcześniejsze wyniki tej samej linii. Przy wietrze 160 cm/s robot nadal wykonuje te rzuty. W serii akrobatycznej robi 10 salt z rzędu w 11 sekund.
To nie jest obietnica, że jutro takie maszyny pełzają po gruzowisku po trzęsieniu ziemi. To dowód inżynierski. Da się spiąć ostrą trajektorię z ograniczonym komputerem i z aerodynamiką skrzydeł wielkości paznokcia, której nie da się do końca przewidzieć.
Skala, której nie widać na filmie z drona
Robot mieści się mniej więcej w formacie mikrokasety. Waży mniej niż spinacz. Skrzydła biją dzięki miękkim siłownikom. Skurcz jest tak szybki, że skrzydła machają z wysoką częstotliwością. YuFeng „Kevin” Chen kieruje Soft and Micro Robotics Laboratory w Research Laboratory of Electronics. Od lat buduje tam maszyny o bijących skrzydłach. Jonathan P. How z Laboratory for Information and Decision Systems odpowiada za sterowanie. Pierwszy autor Yi-Hsuan Hsiao oraz współprowadzący Andrea Tagliabue i Owen Matteson łączą obie warstwy w jeden układ.
Wcześniej układ sterowania trzeba było stroić ręcznie. Przy spokojnym locie to wystarczało. Podczas salta błędy się kumulują. How mówi wprost w relacji ScienceDaily. Jeśli mały błąd wkradnie się w jeden obrót, a obrotów ma być dziesięć, maszyna spada. Potrzebne jest sterowanie odporne na zakłócenia, nie tylko ładne trzymanie się toru.
Tu wraca klasyczny konflikt mikrorobotyki. Sterowanie predykcyjne, w skrócie MPC, umie zaplanować trudne manewry: salta, ostre skręty, gwałtowne zmiany kąta. Uwzględnia limity siły i momentu, więc nie każe skrzydłom robić rzeczy fizycznie niemożliwych. Taki algorytm planujący jest jednak ciężki obliczeniowo. Na maszynie o masie 750 mg nie ma miejsca na serwer. Trzeba czegoś, co liczy szybko.
Dwa kroki: ekspert planuje, sieć lata
Rozwiązanie z pracy ma dwa etapy. Najpierw działa wymagający algorytm planujący MPC, w wariancie z korytarzem niepewności. Przewiduje, jak robot się zachowa. Potem wybiera bezpieczną sekwencję sterowań wewnątrz tego korytarza. Następnie ten ekspert uczy sieć neuronową przez naśladowanie. W locie sieć dostaje informacje o pozycji. Oddaje polecenia siły ciągu i momentów. To już decyzje sieci, nie ciężki algorytm.
Uczenie przez naśladowanie pakuje zachowanie wolnego, ale mądrego układu w model, który mieści się w tym, co maszyna zdąży policzyć. How uznaje odporny sposób uczenia za klucz. Trzeba mieć dość danych o ostrych manewrach i nie rozdmuchać zbioru w nieskończoność. Chen podkreśla pętlę między sprzętem a programem sterującym. Lepsze skrzydła i mięśnie dają układowi sterowania więcej do zrobienia. Lepszy układ z kolei pozwala wykorzystać to, co sprzęt już potrafi.
Wynik to nie tylko ładne nagranie. Abstrakt podaje konkretne progi prędkości i przyspieszenia oraz poprawę wobec wcześniejszych wyników grupy. Do tego wiatr 1,6 m/s przy manewrach bocznych. Dla maszyny lżejszej od banknotu to poważne zakłócenie, nie lekki powiew w studiu.
Po co komu robot wielkości owada
Chen stawia cel jasno. Chodzi o miejsca, w które klasyczny wielowirnikowiec wchodzi źle, a owad dobrze. Szczeliny w gruzach. Wąskie kanały. Przestrzenie, gdzie wirniki dużego drona się nie mieszczą albo wzbijają pył groźny dla ludzi. ScienceDaily powtarza wizję poszukiwań po katastrofach. To wciąż kierunek, nie produkt na półce. TRL tego pokazu to raczej 3–4. Jest pełny tor lotu. Są mierzalne wyniki. Nie ma jeszcze autonomii czujników w terenie ani certyfikowanej misji.
Dla biznesu i polityki badawczej liczy się coś innego niż samo widowiskowe salto. Mikrodron o bijących skrzydłach to osobna nisza wobec tanich wielowirnikowców. Potrzeba miękkiego napędu, małej elektroniki i sterowania, które nie rozsadzi baterii ani procesora. Kto opanuje ten zestaw, ma maszynę do inspekcji infrastruktury: kabli, rur i przestrzeni między urządzeniami. Ma też pole do badań o podwójnym zastosowaniu i do akademickich programów miękkiej robotyki. Unia i USA finansują te programy osobno.
Polska nie ma w każdym mieście laboratorium miękkiej mikrorobotyki na miarę MIT. Ma laboratoria robotyki i sterowania z użyciem AI na PW, AGH i Politechnice Poznańskiej. Ma też rosnącą warstwę firm dronowych. Przeniesienie metody nie musi oznaczać kopiowania skrzydeł o masie 750 mg już jutro. Może oznaczać sam przepis. Drogi algorytm MPC uczy. Na urządzeniu zostaje lekki sposób sterowania. Ten wzorzec działa też w innych układach z ciasnym limitem obliczeń, nie tylko w skali owada.
Liczby, które trzeba umieć przeczytać
197 centymetrów na sekundę to prawie dwa metry. Dla idącego człowieka to niewiele. Dla robota o wadze trzech czwartych grama, którego powierzchnia skrzydeł jest mikroskopijna wobec klasycznego drona, to już inna liga oporu i bezwładności. Przyspieszenie 11,7 m/s² zbliża się do przeciążenia rzędu 1,2 g. W skali owada to gwałtowna zmiana wektora, nie lekki skręt. Poprawa o setki procent dotyczy wcześniejszych wyników tej samej grupy. To uczciwe porównanie inżynierskie. Ten sam typ maszyny, lepszy układ sterowania i lepszy sprzęt. To nie wpis do Księgi Rekordów Guinnessa w stylu „szybciej niż wszystkie owady świata”.
Seria dziesięciu salt w jedenastu sekundach sprawdza coś innego niż jeden efektowny obrót. Chodzi o powtarzalność warunków, w jakich zaczyna się kolejny manewr. Algorytm planujący musi zostawić maszynę w stanie, z którego da się zacząć następne salto. Sieć musi to utrzymać, gdy wiatr i błąd modelu spychają tor z korytarza bezpieczeństwa. Stąd sens metody. Nie jedna idealna ścieżka, tylko korytarz, w którym lot nadal jest bezpieczny mimo niepewności.
Gdzie kończy się pokaz, a zaczyna produkt
Od lotu w laboratorium do misji w gruzach dzieli kilka warstw. Po pierwsze czujniki. Dziś wiele mikrorobotów lata w przestrzeni, w której pozycję mierzy układ zewnętrzny. Abstrakt wprost wskazuje dalsze prace nad autonomią czujników i obliczeń. Po drugie energia. Miękkie siłowniki i elektronika muszą zmieścić się w limicie masy. Nie da się dołożyć baterii tak jak w wielowirnikowcu ważącym kilogram. Po trzecie niezawodność. Jedno salto na filmie to nie to samo co sto misji bez kalibracji na stole optycznym.
Firmy, które dziś sprzedają inspekcję dronami, nie przejdą jutro na maszyny o masie 750 mg. Laboratoria i agencje, które finansują miękką robotykę, widzą już przesunięcie wąskiego gardła. Pytanie nie brzmi, czy skrzydło w ogóle uniesie masę. Pytanie brzmi, czy sterowanie ogarnie ostry manewr przy limicie mocy obliczeniowej. To typowa kolejność w młodej technologii. Najpierw fizyczny prototyp. Potem program, który odblokowuje to, co sprzęt już potrafi.
Sygnał biznesowy jest dwojaki. Po stronie ryzyka: długa droga do certyfikacji, zastosowania podwójne i brak oczywistego produktu na półce. Po stronie opcji: prawa do warstwy sterowania da się licencjonować szerzej niż same skrzydła. Chodzi o inne pojazdy z ciasnym procesorem i dużą niepewnością modelu. Uczenie przez naśladowanie z eksperckiego MPC da się przenieść gdzie indziej.
Europa, Polska, realistyczny kąt
Unijne programy robotyki i AI coraz częściej łączą sprzęt z gwarancjami bezpieczeństwa i efektywności energetycznej. Mikroroboty o bijących skrzydłach siedzą na styku miękkich materiałów, sterowania i miniaturyzacji. W grantach Horizon te trzy tematy pojawiają się osobno. Tu muszą zagrać razem. Polska scena nie musi budować kopii laboratorium elektroniki z MIT, żeby wyciągnąć z tego wartość. Może budować warstwę algorytmów, testy w tunelach, integrację z lokalnymi dronami albo elementy napędu. Nie warto sprowadzać tej wiadomości do zdania „Amerykanie zrobili salta”. Dla czytelnika z Warszawy czy Krakowa sens biznesowy jest inny. Oto konkretny przepis na sterowanie, które wreszcie pozwala użyć sprzętu istniejącego już w skali owada.
Co w pracy jest twarde, a co marketingowe
Twarde: masa, pomiary prędkości i przyspieszenia, seria 10 salt w 11 sekundach, wiatr 160 cm/s, opis architektury MPC z korytarzem niepewności i uczenia przez naśladowanie, autorzy z MIT, DOI w Science Advances.
Miękkie albo przyszłe: gotowość do misji poszukiwawczo-ratowniczych oraz pełna autonomia czujników. Sam abstrakt zostawia otwarte dalsze prace nad lokalnymi czujnikami i obliczeniami na pokładzie. Miękkie jest też porównanie „jak owad”, jeśli ma znaczyć biologiczną kompletność lotu, a nie tylko prędkość, przyspieszenie i kąt pochylenia.
Nie wolno pisać, że sztuczna inteligencja zastąpiła sprzęt. Chen i How mówią, że sprzęt i sterowanie rozwijają się razem. Nie wolno też sprzedawać tego jako gotowego produktu ratowniczego. To laboratorium, które wreszcie doszło do takiego poziomu manewru, przy którym rozmowa o szczelinach przestaje brzmieć jak fantastyka naukowa z prezentacji dla inwestorów.
Dlaczego to dziś, a nie kolejny tekst o dronach
Ostatnie tygodnie na TRL09 szły mocno w medycynę i biotechnologię. Tu wraca sprzęt ze sztuczną inteligencją w pętli sterowania. W ostatnich dziesięciu tekstach, po chipach i czujnikach ciała, tej dziedziny prawie nie było. Czytelnik dostaje bohatera, którego da się zobaczyć: maszynę lżejszą od spinacza, która przestaje latać grzecznie i zaczyna latać ostro.
Morał inżynierski jest prosty. Przy skrajnej miniaturyzacji nie wygrywa najmocniejszy algorytm na serwerze. Wygrywa ten, który da się nauczyć od mocnego algorytmu planującego i uruchomić na pokładzie, zanim podmuch 1,6 m/s zrzuci 750 mg z kursu. MPC z korytarzem niepewności i uczenie przez naśladowanie to właśnie ta para. Salta są widowiskowe. Odporność na kumulację błędu jest tym, co w terenie naprawdę się liczy.
Źródła
- Hsiao Y.-H. i in. Manewry akrobatyczne robotów latających w skali owada, ze skrzydłami bijącymi, przez wyuczone odporne sterowanie predykcyjne z korytarzem niepewności. Science Advances. DOI: 10.1126/sciadv.aea8716
- ScienceDaily, relacja MIT / EECS o układzie sterowania z AI i pomiarach lotu: https://www.sciencedaily.com/releases/2026/09/260921081114.htm
Komentarze· 0
Brak komentarzy. Dodaj pierwszy.